中国
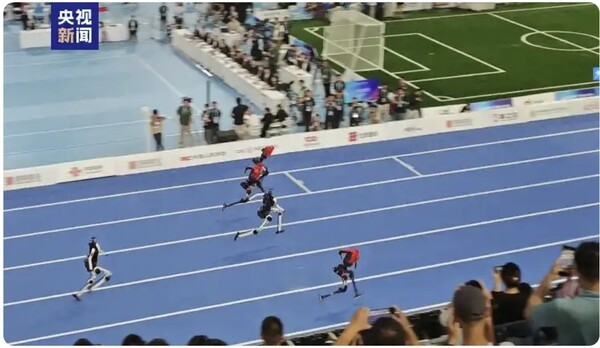
在世界人形机器人运动会100米比赛中,中国人形机器人
数字不会说谎
8秒86。这是来自北京的180厘米、52公斤人形机器人"通工Ultra"在8月25日世界人形机器人运动会100米半决赛中跑出的成绩。两天前,它在开幕式上曾以9秒39的成绩刷新自己的纪录。这半秒多的提升绝非误差,而是实实在在的加速。
作为参照,人类100米世界纪录是博尔特在2009年创造的9秒58。通工Ultra现在比有史以来最快的人类还要快。而且它没有就此止步。
在400米项目中,这台机器人跑出了38秒15——远低于成年男子世界纪录43秒03。在1500米项目中,它的成绩是2分21秒63,而人类纪录为3分26秒。三级跳远达到2.8843米,大约是去年赛事标准(95.6厘米)的三倍。每一项数据都指向同一个模式:这台机器人不只是在参赛,它在重新定义双足机器人的能力边界。
另一种军备竞赛
这不仅仅是一个机器人学故事。它传递了一个信号——下一波具身AI投资正流向哪里,以及谁在领跑。
在北京举行的世界人形机器人运动会吸引了来自六大洲16个国家的666支代表队,共派出2056台机器人参赛。团队数量和赛事项目与去年相比几乎翻倍。新增项目包括举重、拔河、乒乓球以及沙漠和碎石地形导航。应用测试已覆盖物流、酒店、家庭服务和消防领域。
中国的机器人产业正在以西方实验室难以复制的协同速度推进。通工Ultra由北京人形机器人创新中心研发——这是一个公共支持的机构,汇聚了高校、国家级实验室和私营行业的资源。这台机器人采用基于视觉的感知系统,能够在不平坦的地面、楼梯、沙漠和碎石路上保持姿态稳定,并在受到外部冲击后自行恢复而不跌倒。这些并非实验室里的奇技淫巧,而是长期以来阻碍生产型人形机器人走上工厂车间的关键故障模式。
百米成绩为何比你想象的更重要
一台52公斤重的机器人跑出8秒86的百米成绩,不只是一个快成绩。它证明了全身动态控制——即实时管理质心、关节扭矩、地面反作用力和平衡扰动——已经达到了上一代人形机器人无法企及的成熟度。
看看一年内发生了什么变化。去年的同一赛事上,宇树科技的H1用了6分34秒跑完1500米。通工Ultra完成了相同距离,用时仅2分21秒。这不是小步跨进,而是整代人形机器人持续奔跑速度的约三倍提升,而且只在一个竞技周期内完成。这两组数据之间,底层控制架构、传感器融合和执行器响应必然发生了剧变。
400米纪录或许更具揭示性。在机器人尺度上完成38秒15的400米,需要数千次关节循环中维持功率输出和散热管理。大多数机器人跑几百步就撑不住了。通工Ultra正在完成的圈次要求耐力和精度并存。这意味着电池能量密度、电机扭矩密度以及实时模型预测控制在工程投入驱动下取得了难以企及的进步。
幕后是谁,谁又缺席了?
通工Ultra不是商用产品,它是一个研究平台——这个区分很重要。这台机器人是下一代工业和服务人形机器人所需的具身智能的测试平台。北京创新中心同时构建硬件和学习框架,让机器人运转起来。追赶这一能力的竞争已经展开,但差距显而易见。
西方实验室——包括波士顿动力、Figure和特斯拉——在操作和通用移动方面已取得显著进展。但世界人形机器人运动会揭示了一个不同的竞争格局。中国并未等到商业可行性才去推高性能边界。国家支持生态将 athletic benchmarking 视为具身AI就绪程度的代理指标,而结果证明这条路走对了。
韩国机器人媒体已迅速跟进报道。Robot News和iRobotNews对赛事进行了大量报道,特别提到了通工Ultra区别于早期代际的独特400米跑姿。这种更加直立、高效的步态——适应持续速度需求——本身就是一个设计信号。它表明这台机器人已不再将人类生物力学作为默认起点,而是在演化一种针对自身硬件约束优化的运动策略。
下一步是什么
2026年运动会共设51个项目、1301场比赛——相比之下,2025年为26个项目、约650场比赛。新增项目涵盖体育、工业、物流、酒店和应急响应。这一扩张是有意识的。竞技表现是试炼场;应用就绪才是终点。
可以预期下一个周期将进一步推进。如果通工Ultra在两日内将百米成绩提升了半秒,收益递减法则终会放缓步伐——但在那之前,标杆仍会被刷新。更关键的问题是:支撑这一速度的控制系统和感知栈能否以有意义的规模转移到生产机器人身上。
目前,赛道属于通工Ultra。整个机器人行业仍在努力追赶。