La Piel Artificial de Murata Funciona con Una Pila AA Durante 30 Años
El sensor de piel neuromórfica de Murata logra una respuesta 2.500× más rápida que los sistemas convencionales mientras consume solo 12 micavatios, potencialmente funcionando durante tres décadas con una sola pila AA. Las implicaciones para la robótica blanda y los monitores de salud implantables podrían ser significativas.
La vida útil de la batería que rompe la lógica convencional
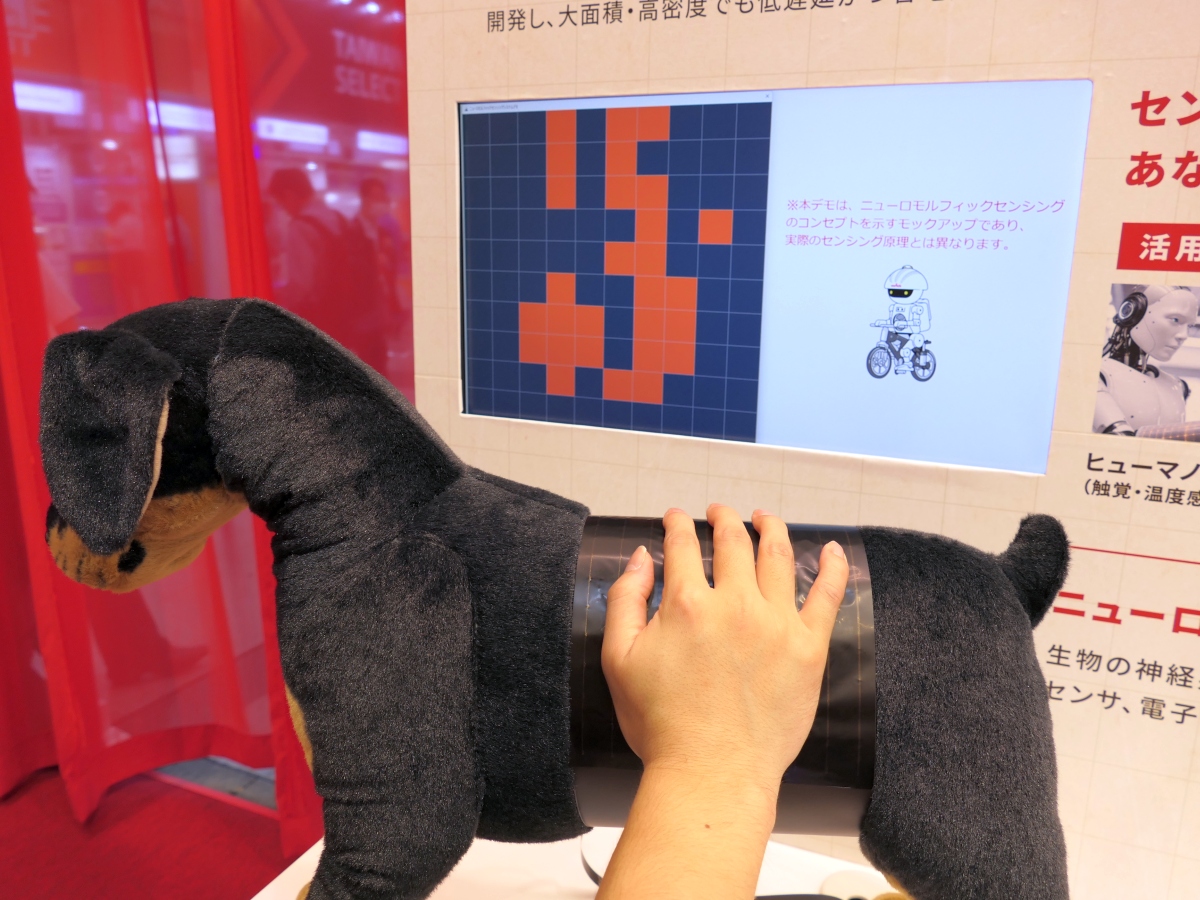
Una sola pila AA alimentando un conjunto de sensores durante treinta años no es una afirmación especulativa: es el resultado aritmético de una huella de 12 microwatios. Ese número se presentó en CEATEC 2026 en Makuhari, donde Murata Manufacturing (村田製作所) mostró lo que denomina un sistema de sensórica neuromórfica, una lámina de piel artificial que detecta cambios relativos de temperatura a través de una densa cuadrícula, imitando cómo la piel humana percibe el calor y el frío sin medir grados absolutos.
La cifra de velocidad resulta aún más llamativa. La lámina de demostración contiene 1.024 termistores de película de cinco milímetros dispuestos en una cuadrícula de 32 por 32. Leer los 1.024 canales y generar una salida digital toma 23 microsegundos. Murata lo compara con un sistema sensor convencional y aterriza en una mejora de 2.500 veces. Si ese multiplicador se mantiene frente a las cadenas analógicas más lentas actualmente desplegadas en equipos industriales depende del estándar de comparación, pero el throughput bruto es innegable.
Por qué el nombre invita a confusión
Neuromórfico se ha convertido en un término de moda en los círculos de la informática, usualmente vinculado a arquitecturas inspiradas en el cerebro que realizan inferencia a nivel de silicio. El sistema de Murata no computa: sensoria. El socio de laboratorio detrás del trabajo es Takehito Yajima (矢嶋赳彬), profesor asociado en la Universidad de Kyushu, y la investigación publicada enmarca el sistema como un paralelo biomimético directo a los terminaciones nerviosas periféricas de la piel, no al procesamiento cortical.
Esa distinción importa porque define los límites de lo que esta tecnología puede hacer. No reemplazará a un sensor de visión ni a una unidad LiDAR. Se acerca más al cuerpo humano: esa parte que te dice que una taza de café se enfrió medio grado entre sorbo y sorbo, o que una mano que te aprieta el brazo ha cerrado con más fuerza. Esos son cambios relativos, y exactamente eso detecta este sensor. Informa sobre desplazamientos, no sobre magnitudes.
El truco del circuito que hace posibles tanto la velocidad como la eficiencia
El sensoreo térmico convencional suele encadenar una señal analógica a través de un amplificador y luego por un convertidor analógico-digital. Cada etapa añade latencia y corriente de fuga. El enfoque de Murata elimina ambas etapas para la vía de detección. La resistencia del termistor de película cambia abruptamente con la temperatura, y un circuito de lectura digital (DDRO) conectado directamente al arreglo sensor convierte ese cambio de resistencia en señal digital en el punto mismo de detección.
El DDRO se alimenta directamente a un arreglo de celdas digitales. Sin etapa frontal analógica. Sin paso intermedio de conversión. La contrapartida es la pérdida de medición absoluta: sin referencia analógica, el sistema no puede reportar una temperatura precisa en grados Celsius. Solo puede indicar que el estado térmico en un píxel dado se ha movido en una dirección específica desde el último ciclo de muestreo. Esa no es una falla en el diseño de Murata; es la consecuencia intencional de eliminar la vía analógica. La piel humana funciona igual.
Los termistores de película también tienen una masa térmica menor que los termistores de chip habituales en la electrónica. Una masa térmica más pequeña significa una respuesta más rápida ante un cambio de temperatura, lo que complementa la lectura digital y contribuye al ciclo de 23 microsegundos.
Qué significa esto para la robótica blanda
Agarrar un objeto frágil con una mano robótica es difícil cuando el bucle de retroalimentación es demasiado lento. Un sensor táctil convencional que lee unos pocos cientos de puntos a unas pocas cientos de hertz ya puede sentirse perezoso en comparación con una mano humana, que procesa miles de entradas sensoriales de forma continua. Llevar la lectura al margen de 23 microsegundos y multiplicarla por más de mil por segundo le da al efector final robótico algo más cercano a la resolución temporal del tacto biológico.
El bajo consumo de energía también transforma la cuestión de la forma física. Un guante o manguito de robótica blanda que depende de batería hoy en día debe lidiar con recargas frecuentes o celdas pesadas. Si una capa sensorial consume microwatios en lugar de milivatios, el presupuesto energético se abre para actuadores y controladores sin ampliar la fuente de alimentación. Veinte años de vida de batería son mayoritariamente un experimento de pensamiento para un robot que necesita mantenimiento; pero incluso una fracción de esa ganancia en eficiencia —meses o años en lugar de semanas— desplaza la economía de los robots blandos desplegados en campo.
El hecho de que el elemento sensor sea una película delgada y flexible también importa. Las placas sensoras rígidas restringen las formas que los robots pueden adoptar. Una lámina que se envuelve alrededor de una superficie curva y aún resuelve 1.024 puntos discretos está más cerca de la geometría de las extremidades robóticas reales que una placa de sondas montadas rígidamente.
Qué significa esto para los monitores de salud implantables y portátiles
Los dispositivos implantables viven o mueren por su envolvente de potencia. Cualquier sensor que pueda permanecer activo durante años, no meses, con una pila de moneda o un pequeño paquete de litio representa un cambio significativo en lo que los clínicos pueden monitorizar de forma continua. Un parche subcutáneo que rastree patrones térmicos locales —signaturas de inflamación, cambios en el flujo sanguíneo, viabilidad de injertos— sin exigir cirugía de reemplazo frecuente es un caso de uso concreto.
Los parches portátiles enfrentan una restricción similar, aunque menos brutal. Los parches inteligentes actuales que rastrean temperatura, variabilidad de la frecuencia cardíaca o conductancia cutánea suelen necesitar recarga cada pocos días hasta una semana. Una capa sensorial que consuma 12 microwatios escaneando mil puntos por segundo permitiría que un parche reportara de forma continua durante meses con una sola batería pequeña, destinando el resto del presupuesto de energía a la transmisión inalámbrica y el procesamiento a bordo.
La limitación de medición relativa es menos dañina en estos contextos de lo que podría parecer. La inflamación no se anuncia con una lectura específica en grados Celsius; se registra como un calentamiento local sostenido en relación con el tejido circundante. Un sitio quirúrgico monitoreado para patrones febriles postoperatorios se beneficia más de la detección de cambios que de un número absoluto. El sensor está sintonizado a la señal que importa.
Los vacíos que vale la pena vigilar
Quedan abiertas varias preguntas prácticas. La lámina de demostración empleó 1.024 elementos; no está claro si Murata planea escalar esa densidad más alto para versiones de producción, o si la arquitectura DDRO escala de forma lineal. El sistema puede, en principio, detectar cantidades físicas distintas a la temperatura si se intercambia el elemento sensor, pero la amplitud de modalidades compatibles no se ha publicado. La eficiencia de fabricación para arreglos de termistores de película de gran área a volumen está por verse.
La ventaja de velocidad 2.500× frente a “sistemas sensoriales convencionales” es una afirmación relativa. El denominador importa. Si la comparación se realiza contra cadenas analógicas multiplexadas más antiguas en equipos industriales heredados, la brecha es real. Si es contra sistemas sensoriales médicos modernos de alta gama que ya usan lectura digital directa, el multiplicador se reduce. El material de prensa no especifica el estándar de comparación.
Y la vida de batería de 30 años asume que el resto del dispositivo no consume energía. Un implante o wearable real incluiría un microcontrolador, una radio y quizás un circuito de captura de energía. Aun así, es poco probable que la capa sensorial misma sea la carga dominante.
Por qué llega justo cuando lo hace
El sector manufacturero japonés ha buscado diferenciadores más allá de la mecánica de precisión y la ciencia de materiales. La robótica, en particular, ha sentido la presión de competidores que pueden replicar hardware a menor costo. Un sensor que cambia el bucle de retroalimentación en lugar del actuador apunta a una capa diferente de la cadena de valor. No es un motor mejor; es un sistema nervioso mejor.
Murata ha construido su identidad comercial en componentes pasivos y capacitores cerámicos multicapa, piezas que se asientan en silencio dentro de todo, desde teléfonos inteligentes hasta inversores automotrices. Avanzar hacia sensórica y arquitecturas neuromórficas amplía esa posición desde infraestructura de soporte hacia funcionalidad habilitada. La colaboración con la Universidad de Kyushu aporta el crédito académico; CEATEC aporta la plataforma. Si la compañía logra convertir las láminas de demostración en productos embarcados dentro de los próximos tres a cinco años sigue siendo la pregunta que separará esto de otro escaparate de laboratorio.
La física es sólida. Los números de eficiencia son excepcionales. El camino desde una demo en Makuhari hasta un efector final blando desplegado o un parche de salud implantado es más corto de lo que prometen la mayoría de los anuncios de CEATEC, pero aún no se ha transitado.