El robot de China remata: más allá del escaparate
Kinetix AI acaba de presentar un sistema humanoide de tenis de mesa que rastrea y devuelve pelotas en milisegundos; pero la verdadera historia está en el modelo KAI, y lo que señala sobre la competencia en IA física.
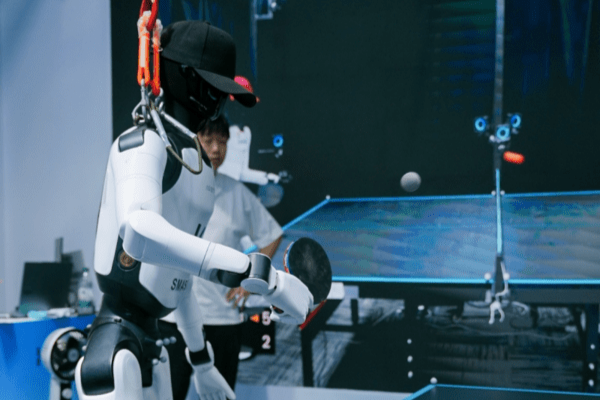
La pelota cae en milisegundos
En la Conferencia Mundial de Robótica de Beijing, un robot humanoide se situó ante una mesa de tenis de mesa y devolvió un saque. Eso era predecible. Lo que hizo notoria la demostración fue la velocidad: el sistema detectó, rastree, predijo la trayectoria y completó un golpe en milisegundos; y lo hizo de manera consistente a lo largo de partidos prolongados contra un rival humano, incluyendo golpes con efecto.
Kinetix AI (超维动力) llamó a este sistema SMASH 2.0. Según la compañía, es el primer sistema de tenis de mesa humanoide completamente autónomo del mundo, lo que significa que maneja toda la cadena —desde la visión hasta la decisión y el control corporal entero— sin intervención humana en el proceso.
El partido de tenis de mesa no es la historia. La historia está en lo que hay debajo.
El modelo del mundo es el verdadero producto
SMASH 2.0 funciona sobre un algoritmo que Kinetix dice es generalizable a distintas plataformas robóticas. Esa afirmación es lenguaje corporativo estándar… hasta que uno ve lo que la compañía mostró junto con ello: el modelo KAI del mundo.
Un modelo del mundo, en términos de robótica, es un sistema que aprende la física del entorno mediante simulación antes de aplicar esa comprensión al mundo físico. Kinetix describe su enfoque como un ciclo cerrado en tres etapas: el robot interactúa con un entorno simulado, evalúa los resultados a través del modelo y luego transfiere esa comprensión a las leyes físicas del mundo real.
Esto importa porque el tenis de mesa es uno de los casos de prueba más exigentes para la inteligencia artificial corporizada. La pelota viaja a velocidades que dejan a los humanos apenas 400 milisegundos para reaccionar. Un robot que resuelve este problema debe predecir el efecto, tener en cuenta la geometría de la mesa, ajustar su propia postura en medio del movimiento y ejecutar con precisión subgrado. Cada una de esas capacidades —predicción de trayectorias, equilibrio dinámico, control motor fino— se transfiere directamente al pick-and-place en almacenes, la asistencia quirúrgica o la respuesta ante desastres.
Lo que la cobertura occidental ha pasado por alto es que China ahora está realizando estas demostraciones a niveles deportivos profesionales, no solo en simulaciones a velocidad de laboratorio.
El KAIBot detrás de los brazos
Kinetix también presentó el KAIBot, un humanoide de 173 cm y 70 kg con 117 grados de libertad. Los números por sí solos no impresionan: muchos competidores tienen especificaciones similares. Lo menos común es la piel táctil: 18 000 puntos de contacto que cubren el 80 % de la superficie corporal, capaces de control de fuerza con una precisión de 0,1 newton. Ese nivel de retroalimentación háptica es la diferencia entre agarrar un objeto frágil sin romperlo y aplastarlo, entre caminar sobre terreno irregular y torcerse un tobillo.
El robot también incorpora una batería de estado sólido personalizada, con una autonomía de más de tres horas en uso general y dos horas durante caminata continua. Dos horas de movilidad autónoma son significativas. La mayoría de los humanoides competitivos en demostraciones solo logran funcionar durante minutos antes de requerir una recarga o cambio de batería.
La proporción cabeza-cuerpo del KAIBot de 1:8,5 refleja las proporciones humanas. Sus articulaciones independientes de hombro, cuello y torso le permiten replicar patrones de movimiento naturales en lugar de las marchas rígidas y mecánicas que aún dominan a muchos prototipos occidentales. Durante la exhibición, caminó de forma autónoma por el recinto, respondió preguntas, recogió objetos y repartió regalos; tareas que parecen sencillas hasta que uno reconoce cuántos bucles de control simultáneos se requieren para ejecutarlas sin caerse.
Por qué este momento importa
La demostración llegó a la WRC 2026 a finales de agosto, una conferencia que atrae la atención global de la robótica pero que rara vez recibe seguimiento sostenido en inglés. Para cuando los medios occidentales cubren estos eventos, ya está en desarrollo la siguiente tanda de prototipos.
Este patrón se ha repetido. Los reportes del año pasado sobre robots chinos que superaban la velocidad máxima estimada de Usain Bolt encabezaron titulares y luego desaparecieron de la cobertura. La demostración de SMASH 2.0 sigue el mismo arco: impresionante, poco informada e iterativa a alta velocidad.
La implicación es que la brecha entre lo que las empresas chinas están comercializando y lo que los medios occidentales creen que está ocurriendo se está ampliando, no cerrando. Boston Dynamics, Figure AI y 1X operan todas desde premisas similares: una inteligencia artificial corporizada capaz de navegar y manipular el mundo físico. Pero ninguna ha demostrado públicamente un humanoide jugando un partido competitivo de tenis de mesa contra un humano.
Eso no es un veredicto sobre la calidad. Es una señal sobre dónde cada empresa elige invertir la atención pública.
Quiénes ganan y quiénes pierden
Los ganadores son las empresas que tratan los modelos del mundo como infraestructura, no como un proyecto secundario. El modelo KAI de Kinetix está diseñado para ser la capa de aprendizaje a través de múltiples líneas de producto: el sistema SMASH, el KAIBot y la mano KAI. Ese enfoque integrado comprime los ciclos de desarrollo. Un competidor que trate la visión, el control y la manipulación como problemas separados siempre estará jugando a remolque en materia de integración.
Los perdedores son los observadores que miden el progreso por demostraciones aisladas. Un robot que puede devolver una pelota de ping-pong no es inmediatamente útil en una fábrica. Pero los sistemas de fusión de sensores, predicción en tiempo real y control de cuerpo entero que se necesitan para hacerlo de forma confiable son exactamente los mismos sistemas que determinan si un robot de almacén puede navegar un entorno dinámico o si un robot de cuidados puede asistir a una persona mayor sin causarle daño.
El partido de tenis de mesa es la prueba de concepto. El modelo del mundo es el producto.
Qué viene después
Es de esperar que la siguiente iteración de SMASH enfrente oponentes humanos cada vez más cualificados… y luego oponentes que sean otros robots. La coordinación multirrobot en entornos dinámicos es la progresión lógica, y es exactamente la capacidad que se traduce en gestión de flotas en centros logísticos.
El enfoque de inteligencia embebida de Kinetix —ejecutar modelos grandes directamente en el robot en lugar de depender de computación en la nube— también es una decisión estratégica. Los sistemas dependientes de la nube fallan cuando la latencia se dispara o la conectividad cae. El razonamiento en el robot es más lento por operación, pero más fiable en entornos no estructurados. Ese intercambio favorece la disponibilidad para despliegue sobre los puntajes en benchmarks.
La señal más amplia es esta: la inteligencia artificial física ya no es un tema de investigación en China. Es una categoría competitiva con hardware visible, demostraciones funcionales y ciclos de iteración cada vez más rápidos. La pregunta para inversores y legisladores occidentales no es si la tecnología existe, sino con qué rapidez pasará de los salones de exhibición a los pisos de fábrica.
La pelota ya está en movimiento.